Ideja je takva da mikrokontroler dobija impulse sa senzora motalice(4 rupe) impulsi sa sensora se obradjuju sa interaptima(PIC18f) RB0 i RB1 pinovi(odredjivanje kretanja napred i nazad motalice i brojanje namotaja) i istovremeno u interapt rutini se pokrekce step motor, jedan ili vise stepova(znaci impulsu sa motalice sledi step ili vise stepova navojnog vretena).
A sa sensora koji bi bili postavljeni na krajevima navojnog vretena slagalice navoja i imali mogucnost pomicanja i odredjivanja krajnjih polozaja slagalice a ujedno i ulazi za ostala dva RB pina koji bi isto bili pokretani interaptom i menjali smer obrtanja step motora, znaci nema nista softverski normalno zbog preciznosti pozeljno je da sva cetiri sensora budu opticki.
rsinisa da li znas koja su optimalna vremena za pokretanje step motora, vremensko trajanje stepa i pauze izmedju koraka, ili ako imas neki link.
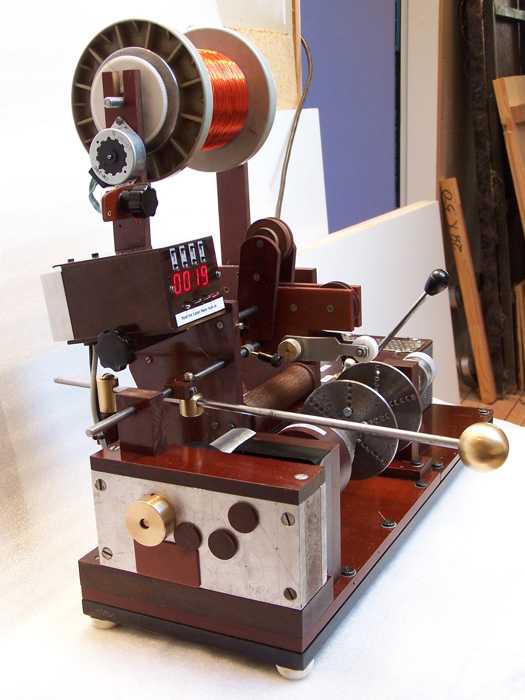


 Ovo sam napisao zato da tema ne zaspi.

