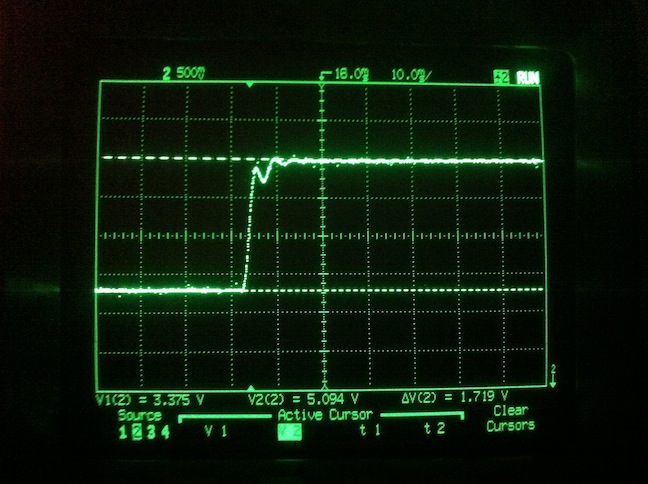
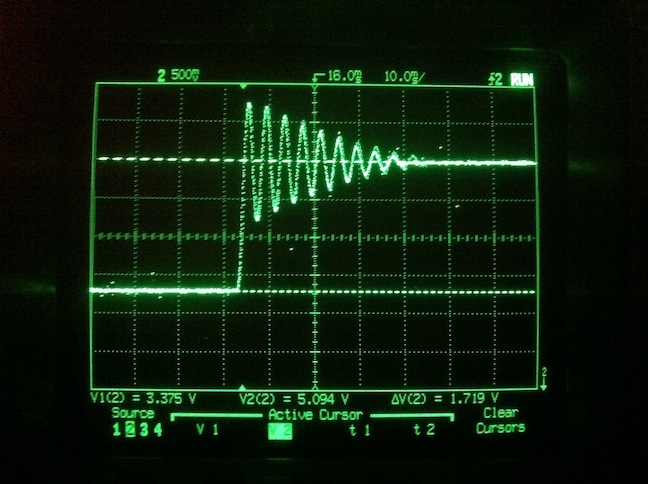
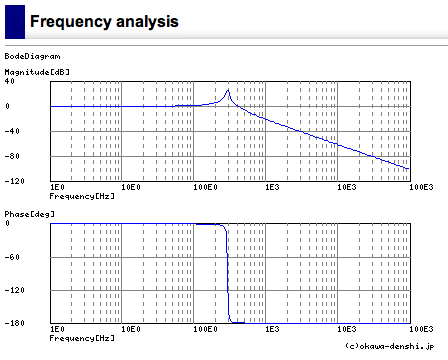
Huh, odprilike da sam tek sad shvatio kao da se upravlja frekvencijom a odnosi se na ono ispupcenje i promenu faze iz predhodnog posta i bode-plot-a.
Elem, kako baratati frekvencijom u vremenskom domenu? :)
Prati se promena sa jednog (naposnkog) stanja na drugo izmedju dva sempla, sadasnjeg i predhodnog, ne interesuje nas apsolutni nivo, samo razlika.
Npr, ako napon poraste sa 10 jedinica na 20 u nekom vremenu T to je jedna ucestanost. Ako poraste sa 10 na 30 to je neka duplo veca ucestanost.
Ko nam daje bas takvu informaciju?
Diferencijator! ;)
E sad opet pogledajte bode-plot, imamo onu grbu na Fco. Do frekvencija nesto ispred te grbe (dok je jos prava linija) tu treba da drzimo neko konstatno pojacanje, recimo da je to nekih nasih 0dB.
Kako se priblizavamo grbi, pocinje da se javlja pojacanje (manje vise samo-od-sebe, takva je karakterisika filtera, Q faktor itd), ne vazi nam vise 0dB nego mora npr -3dB kako bi tu krivu-drinu vrati nazad na 0dB.
Kako idemo udesno niz bode-plot, tako to pojacanje od filtera raste a mi moramo jos da smanjujemo (procesno) pojacanje da bi to kompenzirali.
I tako sve do grbe gde po onom bode-plot mora da postavimo skoro -20dB pojacanje.
Iza te grbe se opet sve slicno desava ali posto nam se pomerila faza preko 180 stepeni onda moramo i mi to da uracunamo i da promenimo predznak nasem signalu.
BTW: Da nekog ne zbuni, kako sad to moze nesto pasivno da daje na nekoj ucestanosti veci izlazni nivo nego sto je ulazni :) Moze NAPON da daje ali onda je manja struja (naravno energija je ista) i tu se vidi zavisnost promene kompleksne impedance (otpora).
Probajte jedan prost primer, uzmite recimo kristalni MF filter 455kHz iz radio aparata, one zute kockice sa 5 pinova, "pobudite" ga na ulazu sa tacno 455KHz ucestanoscu iz nekog kontrolera sa 5V naponskim nivoom.
Gledanjem osciloskopom na izlazu iz tog filtera ce te dobiti napon od cca 10-12-15Vpp :) To je moguce videti jer je ulazna impedanca osciloskopa/sonde relativno visoka (>1Mohm).
Takvi kristalni filteri imaju jako veliki Q faktor (neophodno za radio tehniku zbog selektivnosti) a inace se na izlazu iako smo ga pobudili sa kvadratnim signalom da dobijemo prelep skoro savrsen sinusni signal ;)
Ko se igrao sa DSP ovo ce mu odmah biti ocigledno i upadljivo da za definiciju naseg digitalnog filtera moramo da imamo skup parova i to tako da za vrednost diferencijala D imamo neki koeficijent (pojacanje) G.
NPR:
D=0 (DC u pitanju), G=1
D=1 (niska ucestanost), G=1
D=2 (niska ucestanost), G=1
…
…
D=250 (nesto smo ispred Fco), G=0.9
D=251 (jos blize smo Fco), G=0.8
...
D=300 (tacno smo na Fco), G=0.2
D=301 (tik iza Fco, promenila se faza), G= -0.2
D=302 (iza Fco, promenila se faza), G= -0.3
…
I tako redom.
Sto vise ovakvih parova imamo to je nasa definicija filtera za kompenzaciju (moze da ga nazovemo anti-filter) sve preciznija.
To je u sustini caka sa DSP/filtriranjem. Karakteristike filtera se prestavljaju ovakvim nekim skupovima koeficijenata da bi moglo u vremenskom domenu da se barata.
Prakticno treba da reprezentujemo/odradimo invertovanu sliku onog bode plote-a i zato se kod racunanja sve prakticno bazira na karakteristici L/C filtera.
BTW2: Kada je odziv sistema jos kompleksniji, jos vise krivudav/izlomljen bode-plot, ovi koeficijenti se vise "brljave", nisu ovako fino jedni za drugim vec to skoro lici na nasumice (ali naravno nije) jer kada se iz frekvetnog domena i Fourie-ovom transformacijom (FFT, tacnije
discrete-time Fourier transformation) prebace sve komponente / harmonici tod filtera onda to na kraju ispada zbrka koeficejenata koje vaze u vremenskom domenu.
Ovo sto pricam bi prakticno bila direktna transformacija iz F u T domen. Postoji jos jedno 20-ak razlicitih transformacija a koja svaka za sebe ima neki kompromis perfomansi VS zahtev za procesorsko vreme tj kompleksnost racuna pa se tu biraju neke koji mogu da koriste HW matematicke rutine procesora poput MAC (Multiply And Accumulate) kako bi to sto brze mogli da racunaju.
Takodje, zarad ustede procesorskog vremena, rade se razlicite aproksimacije ponasanja filtera tako da dobiju neki "slican" odziv ali uz dosta manje racuna. Tako nesto sve radi onaj Texasov digitalni power kontroler za koji sam dao DOC nekoliko postova pre, pogledajte obavezno jako puno korisnih informacija tu ima.
Kod PID i auto-tuning tehnike se bas to i radi!
Sistem se pobudi (excitation) nekim signalom, obicno kratkim impulsom/dirak, korakom (step), belim shumom ili recimo sinusnim signalom promenljive ucestanosti (to je nabolja metoda jer pruza najbolji SNR rezultata) i onda se snimi po svakoj tacki (za D) ponasanje/odziv sistema koji hocemo da kontrolisemo (procesor onda dobije tu sliku bode-plot-a) i to se onda na kraju smesti u tablicu sa koeficijentima koji se koriste posle kod procesiranja/kompenzacije da bi dobili sveukupan "flat" odziv sistema, zaobisli onu grbu koja nas je pre toga limitirala na cca 300Hz kontrolnog bandwidth i pruzila mogucnost da kontrolni bandwidth "teramo" dokle mozemo tj do tacke gde vise nemamo dovoljno vremena za procesorsko racunanje (gde nije vise real-time).
Evo jedan vrlo lep primer efekta pojedinacnih P, I, D parametra u kontrolnoj petlji.
Ovde se odrzava pozicija ali isto sve vazi i kada se odrzava napon/temperatura/brzina.

youtube.com
Potpis